Rabu, 22 Juli 2015

Merakit kamera pengintai FPV

Pada artikel sebelumnya , saya telah ulas perakitan modul kamera CMOS dan UHF video sender , tapi dengan dana minim tentu hasilnyapun tak banyak berarti. Sinyal yang terputus putus dan gangguan sinyal RF dari perangkat elektronik lain , menyebabkan sistem ini labil dan terbatas jangkauannya.
Ada beberapa informasi dari sejumlah situs mengenai setup kamera untuk FPV ( First Person View ) yang biasa dipakai pada Multicopter , pesawat RC atau Drone ( Drone adalah istilah bagi pesawat nirawak buat militer , biasa sebagai alat target latihan sasaran tembak , pengintai maupun senjata ).
Konon dengan sistem 5.8 Ghz jarak jangkauannya bisa mencapai 2 km dengan kualitas gambar yang baik.
Kelebihan sistem 5.8Ghz jarak jangkauan yang jauh pada ruang terbuka dengan kualitas gambar yang baik
Kelemahannya , jarak berkurang jika terhalang tembok , pepohonan , atau materi penghalang sejenisnya.
Sistem 1.2Ghz memiliki jarak jangkauan lebih baik dan mampu menembus materi padat namun kualitas gambarnya konon tidak sebaik sistem 5.8Ghz , juga setup antenanya lebih sulit.
Antena
Terkait antena ,menurut arah pancarannya ada 2 jenis antena yakni :
Omnidirectional/pancaran sinyal ke segala arah ( contohnya antena clover dan antena lurus/standar bawaan )
Unidirectional / pancaran sinyal ke satu arah ( contohnya antena Helical atau Heliaxial )
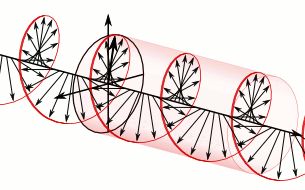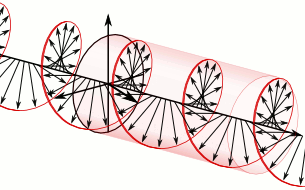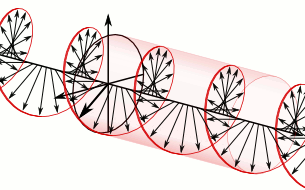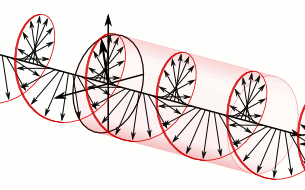
Antena clover dan helical memiliki jenis polarisasi sirkular ( CP/Circular Polarisation ).
Dari forum di www.fpvlab.com digambarkan pancaran gelombang dari antena tipe Omnidirectional dan dari tipe antena Unidirectional seperti dibawah ini :


Ketika memancarkan sinyal , sebuah antena jenis CP seperti clover itu akan menerima pantulan gelombang dari objek disekitarnya yang arah polarisasinya berlawanan dari gelombang yang dipancarkannya semula.
Jika antena CP kita desainnya tergolong RHCP ( Right hand Circular Polarisation ) maka akan menghasilkan pantulan gelombang yang sifatnya LHCP ( Left Hand Circular Polarisation ). Jadi bersifat mirroring (cermin ) Kedua gelombang ini idealnya tidak dapat saling terhubung.
Dari situs Wikipedia digambarkan RHCP & LHCP seperti dibawah , disebut RHCP/LHCP jika dilihat dari sudut pandang sumber pemancar gelombangnya dan disebut sebaliknya jika dilihat dari penerima/receivernya
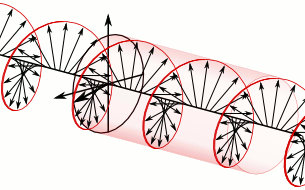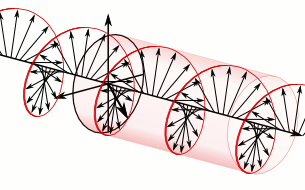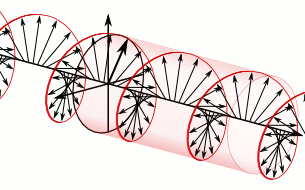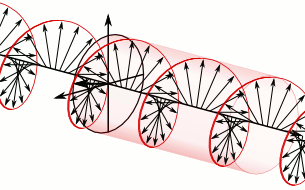
RHCP


LHCP

Ketika antena menerima pantulan gelombang dari sumber dan sudut yang berbeda , terjadi delay dan gelombang yg diterima akan masuk bergantian disebut sebagai multipath.
Itu artinya dua antena yakni antena Tx dan Rx yang kita pakai harus sama sama desain RHCP atau keduanya sama sama LHCP untuk hasil yang prima. Meski demikian pada antena yang kualitasnya rendah , dua desain antena yang berbeda (RHCP & LHCP ) dikombinasikan masih bisa saling terhubung.
Antena sebaik apapun tak ada yg sempurna , tapi dalam dunia ini ada harga ada kualitas , tinggal sesuaikan dengan bajet kita saja. Dengan dana minim kita harus puas dengan produk pabrikan dari China yang banyak terdapat di Ebay. Tapi menginvestasikan produk berkualitas di awal akan menghemat dana ketimbang membeli lagi barang baru setelah barang pertama rusak atau tak sesuai harapan.
Hal ini juga membuat hobi akan berlanjut kedepan.
Video sistem
Sistem kamera PAL/NTSC pada kamera dan monitor konon juga berpengaruh pada kualitas video yang diterima. Umumnya untuk kualitas gambar yang baik tapi kameranya steady ( seperti pada CCTV ) ada pada sistem PAL , sedang untuk frame rate pada video bergerak FPV akan lebih maksimal menggunakan sistem NTSC.
Umumnya sistem monitor LCD seperti foldable LCD dibawah sudah otomatis menyesuaikan jenis kamera yang dipakai baik PAL ataupun NTSC.
Modul kamera
Ada 2 jenis tipe kamera yang dibedakan dari jenis sensor didalamnya , yakni :
Kamera CCD ( charged coupling devices )
Mengubah sinyal cahaya analog dari luar ke sinyal digital ke dalam chip tanpa distorsi. Proses produksinya rumit sehingga harganya mahal , namun awalnya dikenal sebagai penghasil image terbaik.
Kamera CMOS ( complimentary metal oxide semiconductor )
Menggunakan transistor pada tiap pixelnya untuk memproses gambar. Diproduksi seperti layaknya chip biasa sehingga lebih murah. Selain itu lebih hemat daya. Saat ini sensor CMOS telah mengalami banyak kemajuan dan konon memenangkan persaingan dengan tipe CCD.
Ada juga grade berdasarkan TVL ( TV Lines )
Makin besar nilai TVL nya makin tinggi kerapatan gambarnya dan makin bagus hasil gambarnya.
Berikut tabel kesetaraan antara TVL dan pixelnya :

480 TVL 510 x 492
600 TVL 768 x 494
650 TVL 811 x 508
700 TVL 976 x 582

Dan tautan situs dibawah ini memberikan gambaran mudah dan menggoda bagi kita untuk mencobanya..


Sumber tautan :
 n.eurny-rc.fr/diy-micro-fpv-tutorial/
 http://blog.oscarliang.net/diy-micro-fpv-video-transmitter-camera/

 Daftar komponen yang diperlukan :

1x modul transmitter 5.8Ghz tipe TX5823 /170mA @ 5V (~150mA @ 3.3V) ( termurah di Aliexpress )
1x unit receiver 5.8Ghz Boscam tipe RC503 ( termurah di Aliexpress )
1x modul pinhole camera 600TVL with wide angle lens ( termurah di Banggood )
1x dioda 1N4001
1x LCD monitor 4.3 inch atau sesuai kebutuhan  ( termurah di Aliexpress )
1x baterai LiPo 1S 160mAh 25C untuk power supply transmitter ( bisa beroperasi sd 50 menit )
1x baterai LiPo 3S 2700 mAh untuk power supply receiver ( bisa beroperasi sd 2 jam )
1x Mushroom / Clover antenna ( opsional ) untuk jarak yang lebih jauh.

Skematik dibawah ada 3 jenis setup , bisa dipilih salah satunya saja , perlu diingat modul TX5823 punya dua varian , yakni varian 5V dan varian 3.3V. Pastikan menggunakan dioda 1N4001 jika tipenya 3.3V.
Di situs Smartdrone , mereka bahkan menggunakan modul DC step down dari Polulu agar lebih efisien.
Penggunaan dioda memiliki kelemahan akibat daya listrik yang terbuang menjadi panas.
Pada modul Tx5823 terdapat pinout chanel dan pada receiver RC503 juga terdapat blok switch untuk pengaturan 8 chanel. Pengaturan chanel dijelaskan pada manual produknya , tapi kadang terjadi hal yang memusingkan jika mendapatkan modul yang rusak atau karena kurang teliti saat menyolder sambungannya.
Aplikasi kamera mikro yang dipasang pada RC heli , multicopter biasanya dipakai pada liputan berita , syuting prewedding , racing atau hanya sekedar untuk selfie semata.
Hasil videonya kadang luarbiasa , bisa mengambil gambar dari tebing dan medan yang sulit. Malah ada yang bisa sampai ke atas awan dan kembali lagi ke bawah. 
Diagram pinout modul TX5823


wiring-680x258
Bagian belakang modul Tx5823
diberi tambahan blok switch u/pilih channel ( www.flitetest.com )
www.flitetest.com

3
mini quadcopter with FPV dari www.smartdrone.com


Sedangkan antena bisa hanya dengan seutas kabel pendek spt gambar dibawah , bisa juga pakai antena jamur yang khusus dibuat untuk Tx/Rx 5.8Ghz , biasa juga disebut clover antenna. Yang Tx terdiri 3 loop yang Rx terdiri dari 4 loop kawat tembaga 0.6 mm. Kalau yg berbentuk jamur jika dibuka isinya juga kawat loop.
Jika hendak menyolder sendiri antena jamurnya , pastikan konektornya saling bersesuaian pasangannya.
Sebab ada setidaknya 4 jenis konektor yang dipakai untuk modul seperti ini.
konektor  RP-SMA male & female,  SMA male & female . Ada yang L shape ada yang lurus.
Karena setup yang minim komponen penunjang , biasanya timbul panas setelah penggunaan beberapa lama.
Panas yg terjadi juga suatu indikasi jika desain antenanya tidak cocok dengan spek Tx ( pemancar ) nya.
sebab daya yang dikeluarkan Tx tak terpancar sempurna dan berbalik ke Tx menyebabkan overheat.
Pada versi produk jadinya ( bukan cuma berupa modul ) , dari pabrikan biasanya dipasangi heatsink pendingin. Para DIYers menggunakan teknik dibawah tujuannya agar mengurangi beban payload pesawat.
Biayanya memang cukup besar kalau semua ditotal sekitar Rp 700.000 pada saat ini.
Tapi akan lebih mahal lagi jika beli yang sudah jadi , apalagi model monitor  yang bisa dikenakan seperti pada model Google Fat Shark dan sejenisnya , yang jelas jutaan harganya. 

     Diode close up

close up

 TX5823 Pinout

Quoi-besoin

Antenne
antenna


Montage V1.1
cara setup dari blog Eurny


tx5823-5-8ghz-200mw-video-transmitter-camera-schematic
Contoh setup dari Oscarliang V2.0


RC-FPV-transmitter-camera-circuit-TX5823-MC495A
Setup Oscarliang V1.0

Unit receiver RC503 terhubung monitor LCD sbg ground station


Foldable LCD monitor 4.3 inci


light FPV cloverleaf antenna
Contoh setup clover antena

Antena mushroom/clover opsional untuk jarak menengah


Antena Helical untuk long range (www.mavbot.com)


Helical & RC305 (www.rcshutter.com )


Senin, 20 Juli 2015

Robot dengan kendali bluetooth L293D dan smartphone Android

Seiring meningkatnya penggunaan smartphone android pada hampir semua lapisan masyarakat baik tua muda bahkan juga anak - anak , tentulah kita menginginkan sesuatu yang out of the box , sesuatu yang lain dari biasanya dari fungsi smartphone yang sekedar untuk sms , chat , teleponan , internet dan main game.
Smartphone terbaru saat ini memiliki segudang fungsi yang nyaris setara dengan netbook . Didalamnya terdapat prosesor , berbagai sensor dan konektivitas yang banyak. Sebut saja koneksi Bluetooth , NFC , USB , WiFi , sensor gyro , accelerometer , kamera , dan infrared .
Kita bisa memanfaatkan fitur yang melimpah dari smartphone untuk melengkapi hobi robotik ini.
Kalau bisa menekan harga komponennya , mungkin bisa juga dijual sebagai mainan atau kit robot.
         Mungkin kita sudah tak asing lagi dengan mainan pelengkap iPhone dan Android yang sering tampil di berbagai situs gadget dan teknologi. Banyak juga yang telah berhasil membuatnya dan mengupload videonya di Youtube . Dan lebih banyak lagi tutorial tentang hal ini di blog dan website.
Tapi apa kita ngga penasaran untuk membuatnya sendiri ? dengan tantangan baru : biaya sekecil mungkin.
        Sulit dipungkiri jika harga komponen yg sebenarnya sudah murah itu masih terasa mahal di kantong.
Salahsatu cara menyiasatinya diantaranya dengan menyolder sendiri dan membeli komponen terpisah ketimbang modul jadi. Atau membeli komponen sekaligus pada satu penjual agar mendapat potongan harga maupun biaya kirim yang lebih murah.
         Proyek yang pertama adalah menggunakan :
1. Arduino ( jenis apa saja )
    Untuk  Arduino Uno , NanoV3 dan ProMini sama konfigurasinya.
2. IC DC motor driver L293D
3. HC-05 Bluetooth module
4. DC motor 2 buah
5. Peralatan penunjang misal kabel , PCB , baterai , chassis untuk robotnya dan smartphone Android yang telah diinstal aplikasi BT_Car yang bisa diunduh pada alamat email yg tercantum di bawah artikel ini.
Saya memilih menggunakan Arduino Nano V3 clone berikut shield dudukannya dan modul L293D
Pertimbangannya , saya tak perlu repot menyolder kabel dan kaki IC , bentuknya kecil dan bisa dibongkar lagi jika hendak dibuat proyek yang lain. Arduino Nano V3 bisa diprogram dengan program yang biasa dituliskan pada Arduino Uno tanpa harus merubah programnya. tinggal sesuaikan saja pin yang akan dihubungkan. Bedanya hanya dari bentuknya yang kecil. Karena kecil maka mudah ditempatkan diatas chassis robot maupun ke dalam bekas mainan yang akan dijadikan target.
Arduino yang sekarang ada dua jenis , satu yg menggunakan IC serial interface FTDI satu lagi menggunakan IC CH340 , jadi pastikan kita install dulu driver yang tepat ke PC.
Untuk yang pakai IC CH340 harga Arduinonya lebih murah dibanding yang FTDI.

Sumber : Tokoduino , Tokopedia


Diatas gambar Arduino Nano yang nangkring diatas dudukannya ( terminal adapter for Arduino Nano ).
atau biasa disebut Screw adapter for Nano.Bisa beli di Tokoduino di Tokopedia.com atau di Ebay.com.


Yang diatas ini adalah gambar dua buah module HC-05
yang kiri tampak bagian bawahnya , yang kanan adalah penampakan bagian atasnya.
Kita hanya membutuhkan satu unit modul HC-05 , fungsinya sebagai pemancar sekaligus penerima sinyal Bluetooth. Ketika mengupload sketch ke dalam Arduino , pastikan lepaskan dulu sambungan Tx/Rx dari modul bluetooth ke Arduino.


Yang diatas ini contoh modul driver L293D dan dua DC motor yang terhubung padanya.Sebenarnya IC nya saja yang dipakai pun bisa , kita hanya perlu menyolderkan sendiri saja kaki kaki IC L293D dengan kedua terminal DC motor tersebut , sesuai skema rangkaian dibawah .Adapun transistor yang nampak pada modul diatas hanyalah IC 7805 yang dipakai untuk penyetabil tegangan masuk jika menggunakan power supply untuk DC motor yang terpisah dengan Arduino. Modul itu hanya mempermudah perakitannya , jadi tinggal bautkan kabel tanpa perlu menyolder. Terkadang solderan yang kurang baik menyebabkan proyeknya jadi gagal.
Bentuk modul driver L293D beragam , intinya kita lihat saja datasheet IC L293D karena semua modul tersebut tak pernah menyertakan manual cara penggunaannya .
Dibawah ini adalah rangkaian menggunakan breadboard dari situs www.learnhowtomakerobot.blogspot.com yang berjudul Make Robot in Less than 15 minutes , kunjungi situsnya untuk mendapatkan program Arduino dan aplikasi Android sebagai remote controlnya sebagai diulas diatas , Arduino Uno bisa diganti dengan Arduino Nano tanpa mengubah isi program dan hanya menyesuaikan ( menyamakan ) pin out yang terhubung seperti diagram di bawah :


Dan diatas itu adalah tampilan aplikasi BT_Car yang telah diinstal di layar smartphone Android , sebagai pengendali robot yang akan kita buat menggunakan Arduino , modul Bluetooth dan IC L293D.
Seperti biasa diperlukan pairing Bluetooth dahulu , masukkan kode (1234 ) jika diminta , barulah aplikasi dan robotnya bisa terhubung. Jangan lupa aktifkan dulu mode Bluetooth di smartphonenya , karena aplikasi ini nampaknya tidak otomatis mengaktifkan fungsi Bluetooth.

Jumat, 20 Maret 2015

Robot Pemindah Barang yang dikendalikan via Hape Jadul


              Tidak mudah mencari artikel robot yang saya harapkan. Saya berkeinginan membuat sebuah robot yang mampu memindahkan benda benda kecil , dapat dikendalikan jarak jauh , dilengkapi dengan wireless kamera , namun tentu saja dengan dana seminim mungkin , dengan cara yang semudah mungkin. Kalau bisa , robot ini nantinya juga mampu melalui medan yang sulit.
                Yang berserakan di internet hanyalah robot yang bisa maju mundur , atau belok kiri dan kanan saja. Membosankan sekali bukan ? apa bedanya dengan mainan biasa yang ada di pasaran ?
Mungkin  jika kendalinya via Bluetooth smartphone akan kelihatan lebih cool , soalnya kalau pakai rangkaian remot bekas mainan sepertinya kok biasa saja ? tak ada bedanya dengan mainan umumnya.

                Coba deh ,cari mainan anak anak yang bisa mengangkat gelas plastik , kotak dus atau balok Lego dan memindahkannya , ngga ada kan ? padahal seharusnya ini mudah diproduksi dan lebih asyik dimainkan. Ada juga sih , yang jual tapi harganya setengah jutaan apa ga berlebihan ya , uda gitu jarak kontrolnya terbatas pula.

                Saya juga ingin robot ini dilengkapi kamera jarak jauh , tipikal keinginan para newbie di dunia robotik ini hehehe ,  

 
CMOS PAL camera module dan UHF Video sender
  

UHF wireless video sender ini dijual dalam bentuk kit , intinya amplifier sinyal RF seperti pada modul RF DVD player , skematik dari modul diatas adalah gbr dibawah ini.

Sumber : bullnet.co.uk


               Yang pertama saya cari adalah wireless kamera yg murah. Ada dua jenis kamera murah meriah yang saya temukan , yakni Spy kamera berbentuk gantungan kunci yang hanya mampu menyimpan video di micro SD , yang satunya wireless kamera yang bisa dilihat di layar monitor TV melalui rangkaian pemancar mini UHF atau biasa disebut video sender. Ini saya kira satu satunya pilihan termurah , karena untuk kamera wireless 2.4 Ghz harganya paling murah Rp 500 ribuan dan tidak dijamin memuaskan hasilnya , lagian duit segitu dapat darimana ? buat makan aja susah , Hehehe. 
Akhirnya saya pilih modul kamera plus rangkaian video sender , hasilnya lumayan bagus , gambarnya berwarna dan jernih, hanya saja sinyalnya kurang stabil , dan mencocokkan sinyalnya dengan TV membutuhkan kesabaran. Cara tuning sinyal nya yakni dengan menyalakan rangkaian video sender dahulu kemudian  searching channel TV seperti layaknya mencari channel stasiun TV baru , jika mulai terjadi gangguan/noise dan layar yang tadinya biru berubah jadi hitam , itu tandanya sinyal mulai sinkron dan gambar dapat tampil di layar TV anda , coba paskan lagi tuningnya supaya gambarnya bersih. Untuk gambar yang buram , berarti kita harus sesuaikan lensa modul kameranya , diputar kekiri atau ke kanan sehingga kita mendapatkan fokus yang tajam.
                Cara lain bisa juga dengan menggunakan handphone Android yang disematkan aplikasi Skype. Tapi kebetulan saya cuma punya handphone jadul , apa daya pilihan jatuh pada UHF wireless camera.


Sumber : superdroidrobots.com
                  Yang kedua adalah mencari platform atau chassis robot yang mampu memungut benda benda di sekitarnya , tidak sulit sih membayangkan sejumlah Servo terangkai pada lengan robot yang terbuat dari tripleks , tapi Servo koq mahal ya ? masa harus beli banyak ? sungguh bokek sekali ,  what a poor guy .
Baiklah , kita cari yang pakai DC motor saja ya , biar murmer , tinggal nyari di dus kumpulan mainan rusak milik adik atau beli juga ga mahal mahal amat kali.
Pilihan jatuh pada Tamiya Construction Set sebagai chasisnya , ya karena robot ini hanya membutuhkan 3 buah DC motor untuk beroperasi dan memungut benda apapun didepannya. Tapi yang jelas bukan untuk mungutin pot bunga atau barbel dari besi yaa...
Harganya sih ya mahal juga , tapi bisa beli pretelan atau beli terpisah parts nya dan nantinya material robot bisa diganti dengan menggunakan bahan lain , seperti tripleks atau sisa sisa dari casing plastik dari printer tua.

Situs penjualan online untuk produk Tamiya construction series diantaranya :

www.hlj.com ( Hobbylink Japan )
Hobbylink Japan menyediakan static model , anime figure dan Tamiya series.
Menggunakan kurs Yen dan jasa pengiriman EMS dan SAL yang relatif lebih murah dibanding situs lain , untuk produk sejenis.
Paket EMS tiba 2 minggu sedangkan paket SAL tiba 3 - 4 minggu.

www.klinikrobot.com
Klinik robot dari Pak Sandy menyediakan komponen robotik dari Tamiya series , seperti Tank track , Dual geared DC motor dan aneka komponen robotik maupun mikrokontroler.
Menggunakan kurs Rupiah untuk domestik dan USD untuk pembelian via Paypal.
Jasa pengiriman menggunakan JNE courier.

Meski tak ada kaitannya dengan Tamiya construction set , karya kreatif dari Muhammad Arin dibawah ini dapat dijadikan sumber inspirasi pembuatan base robotik dengan memanfaatkan limbah daur ulang dari casing printer bekas dan baut. Bahkan ini dikerjakan secara manual hanya menggunakan gergaji besi dan bor mekanis saja :


Sumber : teknologiguna.blogspot.com

Berurusan dengan robot itu hanya ada dua pilihan sih , kalo ngga nyiapin dana gede ya harus punya skill atau keterampilan yang mumpuni plus tahu kemana mencari peralatan yang komplit.
Kalau kedua duanya ga punya , ( baik duit tebel maupun skill yang memadai ) , ya pilihannya jatuh pada proyek seperti di blog saya ini hahahaha .

                   Yang ketiga adalah menyiapkan Transmitter dan Receiver atau Tx/Rx nya. Bisa pakai Bluetooth modul HC-05 , bisa pakai X-Bee ,bisa pakai cabutan dari mainan remot adiknya atau bisa pakai Pemancar/Penerima atau biasa disebut Tx/Rx versi profesional  ( yg harganya sejuta lebih ) seperti dari merk Futaba . Atau tipe 500 ribuan dari merk HobbyKing.
Bisa juga hanya menggunakan kabel yang terhubung ke saklar seperti versi kit bawaannya Tamiya diatas tadi , atau istilahnya cable tethering.
Yang versi wireless termurah tentu mengambil dari modul RC bekas mainan adik. Tapi itu berarti kita kekurangan channel untuk mengendalikan lengan/gripper robotnya. Ingat mainan RC biasanya kan cuma bisa maju mundur belok kiri dan belok kanan kan ? Ya berarti kita perlu dua PCB cabutan dari mainan bekas RC , tetapi pilih yang frekwensinya berbeda , kan ada yang 27Mhz dan 40Mhz. Supaya tidak saling bertabrakan fungsi kontrolnya.
                   Ada pula sistem pengendali DTMF ( Dual Tone Multiple Frequency ) diadaptasi dari penggunaan nada tombol pada telepon yang biasa terdengar saat kita menekan angka kala menelepon. Keuntungan sistem ini , robot bisa dikendalikan dengan jarak unlimited , tanpa batas selama masih ada sinyal seluler dan pulsa yang memadai tentunya haha., ya memang pakai pulsa , kan nada DTMF kita kirim sambil menelepon via handphone , hanya yang kita lakukan bukanlah berbicara , melainkan hanya menekan tombol angka pada handphone ketika dua handphone tersebut terhubung.
Sebelumnya hape yang berada di robot , kita seting auto answer dahulu. Tentu handsfreenya harus dipasangkan sebelum dapat membuka menu auto answer di hape ini.
Alhasil robot ini bisa dikendalikan dengan jarak nyaris unlimited , karena bergantung pada jaringan GSM seluler.

                     Misal kita tekan tombol di angka 2 di hape jadul maka robot bergerak maju
                                       tekan tombol di angka 8 maka robot bergerak mundur
                                       tekan tombol 4 robot belok kiri
                                       tekan tombol 6 robot belok kanan
                                       tombol lain disetting sesuai keperluan , misal untuk gripper.


Cara kerja robot DTMF


Kombinasi dua frekwensi yg tertera di samping dan bawah keypad adalah nada DTMF
  Nada tombol telepon adalah gabungan dua nada yang berbeda frekwensinya , dari gambar diatas dapat diambil contoh , misal angka 1 berarti kombinasi antara frekwensi 1209 Hz dan 697 Hz . Jadi itu merupakan perpotongan antara frekwensi di lajur kanan dan frekwensi di baris terbawah.
Sedangkan tabel dibawah ini adalah proses sinyal digital yang terjadi antara IC DTMF dan mikrokontroler.
Logic table : proses olah data sinyal DTMF dari hape ke mikrokontroler
  Kerugian sistem ini ada pada delay yang kadang terjadi jika sinyal kurang stabil , jadi jangan dipakai untuk robot di meja operasi , telat sekian menit atau sinyal tulalit bisa kacau kan ? hehehe..   Dibawah ini adalah modul yang telah terisi program untuk menggerakkan 4 buah DC motor , konektor JTAG sepasang itu nantinya masing masing dihubungkan dengan 2 modul DC motor driver L298N. Masing masing modul driver mengendalikan 2 motor DC, jadi totalnya 4 motor DC.
Modul robot DTMF 4 channel with AT89C2051
                                                      
Sumber : onlinetps.com
 Modul DTMF dari www.onlinetps.com ini menggunakan IC Decoder DTMF , MT8870 persamaannya adalah CM8870 dan HT9170. Decoder sinyal DTMF ini sebenarnya bukan IC tapi mikrokontroler , karena berisi program yang disematkan dari pabriknya. Sinyal yang dihasilkan lantas diumpankan pada Microcontroler jadul dari seri ATMEL AT89C2051 , di dalamnya program mengatur " tombol mana untuk mengaktifkan sinyal untuk kanal yang mana "  diproses , akhirnya motor driver dengan IC L298N menerima sinyal high/low tersebut untuk menggerakkan DC motor yang ada pada robot.


Gambar diatas menunjukkan instalasi pemasangan modul kontrol DTMF , dua unit L298N DC motor driver ( yang satu hasil kloning dari motor driver sebelahnya ) dan penempatan microphone dekat speaker handphone. Ditempelkan menggunakan selotip agar lebih baik.
Dalam gambar tsb , terminal IDC / JTAG yang satunya belum disambungkan ke DC motor driver hasil kloning /copas.
Kabel kabel pada unit motor driver dihubungkan ke baterai dan 4 buah DC motor yang akan menggerakkan sepasang roda dan unit grippernya.
Nantinya Handphone disetting auto answer ( tancapkan handsfree dahulu , sekedar untuk mengaktifkan fungsi auto answer ). Setel volume terkeras pada mode loudspeaker.
Sementara itu gunakan handphone lain untuk menelepon rangkaian diatas , setelah telepon tersambung ( otomatis nyambung karena setting auto answernya tadi ) , dan tinggal tekan tombol angkanya untuk menggerakkan salah satu DC motor pada rangkaian tadi.

Untuk list program AT89C2051 yang menggerakkan 2 DC Motor Anda dapat search di situs engineergarages.com , jangan tanya cara uploadnya , karena modul yang saya pakai sudah diprogram dari sananya , hehe.., karena AT89C2051 ini sudah obsolete alias ga diproduksi lagi oleh pabrikan asalnya. Mungkin yang sekarang stok lama atau buatan China.
Beberapa situs robotik di Indonesia dan situs Ebay masih menjual AT89C2051.
Tapi alat programmernya udah jarang yang jual disini. 
Meski demikian dibawah artikel ini terdapat beberapa skematik rangkaian robot DTMF tanpa menggunakan mikrokontroler , selain MT8870 dan DC motor driver L293D. Hanya saja cuma bisa untuk kendalikan 2 motor DC.

Dimana kita bisa mendapatkan MT8870 ? yang jelas di toko komponen elektronika , bukan di toko bangunan pastinya..hehe mungkin Digiware menyediakan secara online. Kalau modul DTMF diatas ya beli di www.onlinetps.com India. Untuk modul kamera pastikan yang sistem PAL sesuai dengan sistem di Indonesia , UHF kitnya konon ada yang jual di daerah Jatinegara - Jkt

Jadi sebenarnya ini bukanlah 100% robot , karena programnya tidak bersifat autonomous.
Hanya sekedar merubah sinyal analog frekwensi tombol ke sinyal digital (high/low ) dan pengaturan operasi tombol saja.

Alternatif rangkaian lain :
Saya juga mendapatkan skema rangkaian pengendali Robot DTMF tanpa Mikrokontroler di internet.
Rangkaiannya hanya menggunakan MT8870 dan IC CMOS saja atau bahkan langsung dihubungkan ke IC motor driver L293D.


Contoh yg tanpa mikrokontroler di breadboard
                                          Skematik robot DTMFdibawah tanpa mikrokontroler
Sumber : engineergarages.com

                                           Skematik ini hanya gunakan DTMF decoder & motor driver saja
Sumber : roboticsbible.com

                                            Skematik dibawah ini ditambah IC CMOS 74HC04
Sumber : electrosome.com
                                          Skematik dibawah ini menggunakan ATMega 16
List programnya ada di : Instructables.com
Dalam merakit skema diatas , crystal 3,57 Mhz harus disolder sedekat mungkin dengan kaki MT8870
Hape bisa langsung dihubungkan ke rangkaian via konektor headset yang dipotong salah satu headsetnya dan dari situ didapat sepasang kabel yang lantas disolderkan ke rangkaian. Sedang konektor headset ya dicolokkan pada hape seperti biasa. 
Dari skematik diatas nampak bahwa tanpa mikrokontroler , DTMF decoder MT8870 bisa langsung dihubungkan dengan IC motor driver. Fungsi mikrokontroler dan IC CMOS nampaknya hanya berfungsi sebagai pengatur tombol operasi dan menentukan jumlah channel yang dikehendaki.
Lebih mudah jika kita gunakan condenser mic yang disolderkan langsung ke bagian input rangkaian , sebagai alat untuk menerima sinyal DTMF dari speaker hape , jadi tak perlu memotong dan menyolder kabel headset yang super tipis itu.

Hape monokrom sejenis ini dan variannya dapat digunakan untuk mengirim sinyal DTMF dan dapat disetel auto answer setelah menancapkan handsfreenya. Semua hape juga bisa sebenernya , tapi lebih mudah menggunakan hape seperti ini.

Tapi namanya pakai mikrokontroler tentu saja channel/kanal yang diperoleh bisa lebih banyak dan pengaturan tombolnya lebih nyaman digunakan.
Untuk modul dari onlinetps di proyek ini memiliki 4 channel , yakni Maju-mundur , belok kiri - kanan , lengan naik-turun , gripper/capit buka-tutup.
     Karena menggunakan Tamiya construction set maka hanya 3 channel yang diperlukan.
Sisa channelnya bisa buat bikin pergerakan kamera , menembakkan peluru mainan , atau menyemprotkan air dari pistol air elektrik atau apalah terserah kita.
                         Sistem pengendali via sinyal DTMF ini sudah cukup lama dikenal , konon saat PD II ,  Jerman sempat menggunakan teknik kendali ini pada roket V2 nya Von Braun , yang jadi cikal bakal rudal ICBM/antarbenua dan roket pendorong satelit di masa sekarang.  
Sedangkan para mahasiswa teknik elektro telah banyak mengaplikasikan teknik kontrol menggunakan sinyal DTMF ini pada kontrol relay , kunci jarak jauh dan aneka proyek lain sejak lama.Ketik saja kata kunci ' rangkaian kontrol DTMF ' , maka akan banyak artikel yang membahas tentang hal ini.    
                          Satu hal yang menarik , ada yang berpendapat dalam mempelajari suatu modul mikrokontroler tidak perlu belajar dari nol , artinya tinggal tancap , tumpuk modulnya dan bikin programnya. Jika hanya bertujuan merakit satu alat saja mungkin itu benar. Spt halnya menyusun puzzle , kita tak perlu tahu cara membuat puzzlenya , tapi jika menghadapi sirkuit diatas yang bukan sebuah modul jadi , apa ya bisa paham tanpa belajar elektronika dasar sama sekali ? hehe , rasa ingin tahu lah yang membuat manusia bisa berkembang sampai sekarang. So let's keep learning.


Jumat, 13 Maret 2015

BIKIN LENGAN DAN GRIPPER ROBOT DARI TRIPLEK DAN AKRILIK

Lengan dan gripper ( penjepit ) hampir selalu menjadi ikon pada ilustrasi buku , karya ilmiah dan berita terkait robotika atau otomatisasi pada industri.
                        Pada dasarnya fungsi robot yang utama adalah mengerjakan sesuatu pekerjaan yang bersifat presisi , berulang , rutin , berat atau berbahaya. Lengan dan gripper menjadi salah satu bagian utama pada proyek konstruksi semisal dalam perakitan mobil , penanganan bahan radioaktif di laboratorium nuklir , penjinakan bahan peledak hingga penanganan proyek luar angkasa semisal pembangunan stasiun luar angkasa.
Sebenarnya pembuatan ' Robot Arm & Gripper ' ini melibatkan perhitungan yang cukup rumit , mendesainnya memperhitungkan aspek fisika dan perhitungan matematis. 
                     Tapi saya kira cukuplah teorinya , karena saya akan fokuskan pada pembuatan dan perakitan modelnya saja. Kita dapat melihat beberapa tipe lengan robot dalam diagram dibawah ini.


Saya kumpulkan sejumlah artikel tentang model lengan dan gripper dari berbagai situs dalam dan luar negeri , pada dasarnya konsepnya sama namun tiap model memiliki kelebihan dan kekurangan.
Alat utama dalam pembuatan model lengan robot ini adalah mesin pemotong laser atau laser cutting machine. Bahan yang digunakan bisa triplek , akrilik atau cardboard.
Bahan yang digunakan tergantung dari spesifikasi mesin laser cut nya.
Bahan Acrylic board atau Plexiglass juga tersedia di tempat jasa potong acrylic tersebut.
Biayanya dihitung permenit saat mesin tersebut beroperasi mengerjakan pesanan kita.
Ya , logikanya makin lama beroperasi , listrik yang diperlukan juga meningkat bukan ?
Bisa juga menggunakan bahan bekas casing printer lama dipotong potong menggunakan gergaji besi dan diberi lubang sekrup menggunakan bor tangan.
Anda bisa pesan ke toko jasa potong akrilik di kota anda , atau bahkan pesan secara online.
Jika kita mampu mendesain gambar di komputer menggunakan software seperti Solidworks kita bisa kirimkan file hasil gambar kita ke jasa potong acrylic tadi.
Atau jika kita menemukan file unduhan dari situs yang memberikan rancangannya secara cuma cuma , biasanya berformat *.stl atau *.dxf , kita bisa kirimkan via email atau dibawa langsung dengan memory card ke jasa pemotongan acrylic.
Hanya saja file unduhan semacam ini biasanya memerlukan ijin penciptanya jika hendak diperjualbelikan secara masif. Biasanya digunakan sebatas keperluan sendiri atau edukasi.
Mengenai mesin penggeraknya , ada model yang menggunakan ' Syringe ' atau suntikan bekas dengan sistem hidrolik dan yang menggunakan Servo dengan sistem elektronik.

Contoh yang menggunakan sistem hidrolik pakai suntikan bekas adalah kit Dinobot dari 
www.mainan-dinobot.blogspot.com dan www.minia-toys.blogspot.com seperti dibawah ini , Anda bisa pesan langsung via no telpon yang disediakan di blog Mas Ferdy tersebut , harganya mungkin antara Rp 250 ribu hingga Rp 300 ribuan.

sumber : mainan-dinobot.blogspot.com


Atau berbagai desain alat lain dengan penggunaan suntikan bekas bisa dilihat di situs :
www.pathfindersdesign.net dan www.pathfindersdesignandtechnology.com

sumber : pathfindersdesign.net
Contoh lengan dan gripper robot yang menggunakan penggerak Servo yang sistemnya elektronik adalah MeArm dari Benjamin Gray a.k.a Phenoptix dan U-Arm dari Ufactory yang sukses di situs Kickstarter dalam mengumpulkan dana untuk produksi proyeknya.
Berikut adalah tampilan U-Arm :


U-Arm : ufactory


Sedangkan berikutnya adalah tampilan MeArm
Yang akan dibahas sebagai topik utamanya , selengkapnya kita bisa buka situsnya langsung di www.phenoptix.com atau di situs www.instructables.com/MeArm atau di ww.kickstarter.com/mearm , ini dia penampakannya :


MeArm dari bahan tripleks : Instructables.com

Mearm dari bahan acrylic : phenoptix.com


Servo 9g ini dipasaran harganya antara Rp 25 sd 50 ribu

  
Servo dengan horn terpasang diatasnya

Metal geared servo 9g , hanya beda dari bahan gearnya saja


Proses perakitan MeArm
 
Sebagian gambar ini hasil copas , sebagian foto sendiri agar lebih jelas penampakannya , karena dengan warna akrilik yang putih terlihat kurang jelas dan instruksi dari situsnya pun
ada yang kurang begitu jelas pada pemasangan partsnya , seluruh file baik file *.pdf maupun *.dxf nya bisa diunduh dari situs yang telah disebutkan diatas.

                                               Komponen/parts akrilik hasil laser cut
                                     

                                                Detail parts yang bisa dirakit di awal


Proses penggabungan parts


Bagian grippernya


Cara memasang baut agar tidak kendor ataupun seret


Cara membesarkan lubang pada parts acrylic tanpa bor


Modifikasi dari rancangan ini dengan menggabungkan dengan chassis mobile yang sudah malang melintang di situs Ebay , Aliexpress dsb , ya chassis acrylic beroda empat itu.
Bikin parts acrylic memang beragam tarifnya , tapi ya tergantung dari kerumitan pola parts yang berarti lamanya waktu pengerjaan begitu pula dengan ketebalan akriliknya , makin tebal tentu makin memerlukan waktu dan daya listrik yang besar pada proses potong laser.
Beberapa warna akrilik memberikan pengalaman yang berbeda , pemilihan akrilik putih susu dibanding yang bening misalnya , mencegah agar jika retak tak terlalu nampak.

Sifat akrilik ini mudah dibengkokkan dengan panas tapi juga agak getas. Jadi hati hati dalam merakit robot dari material ini. Saya sendiri telah mematahkan 2 parts karena kurang hati hati. Urutan dalam merakit komponen MeArm perlu diperhatikan , terutama pasang dahulu servo horn nya , sebelum menggabungkan antar parts , karena jika sudah terlanjur dirakit , akan beresiko patah jika dilepas kembali.
Kunci dari perakitan ini ada pada pemasangan bautnya , salah satu parts dilubangi agak besar sedang lainnya dibiarkan apa adanya , jadi parts yang diperbesar ' bore ' atau lubangnya akan bebas bergerak , sedang lubang yang kecil berfungsi menahan baut agar tidak loose atau kendor. Jika tak punya bor , gunakan salah satu baut untuk dipanaskan diatas api lilin sejenak , dan bautkan secara hati hati hingga diperoleh pergerakan yang cukup longgar bagi parts untuk bergerak , kemudian lepaskan lagi dan pasang dengan baut lain yang belum dipanaskan. Sebaiknya stiker pelindung akrilik masih terpasang jika menggunakan metode ini , agar tetap mulus permukaannya.

Seorang kawan dari Jogjakarta menawarkan kit lengan acrylic ini dengan harga Rp 175 ribu untuk base mobile nya Rp 180 ribu dan jika kedua duanya cukup Rp 350 ribu. Tentu saja ini hanya berupa parts acrylic dan bautnya saja , tanpa servo , DC motor gearbox maupun kontrolernya. Anda bisa hubungi Adhika Enggar Pamungkas di 087738360370 untuk pemesanan kit ini. Meski penulis pernah memesan kit ini dari ybs , namun penulis tentu tidak bertanggung jawab atas transaksi yang Anda lakukan.
Untuk melengkapi kit tersebut , diperlukan 4 buah mikro servo 9 g . Sebaiknya salah satu servo memakai tipe metal gear untuk ditempatkan pada base lengan robotnya. Hal ini mencegah gear agar tidak rontok saat mengangkat beban yang terlalu berat.
Ukuran mikro servo 9 g cukup kecil , kurang lebih 2.3 x 1.3 x 2.4 cm.
Jika ingin hasil lebih maksimal , gunakan bearing seperti pada display aksesoris kacamata
pada base MeArmnya. Cek link , thrust bearing base for MeArm V0.4 , Thingiverse.com
Atau disebut thrust needle bearing uk 45 x 65 x 3 mm seperti gambar dibawah ini :

ebay , seller : coolcheapworld

Program secara autonomous maupun remote control bisa diterapkan pada kit robot ini.
Berikut tampilan mobile arm nya :


Sumber : Facebook Adhika
Update dari artikel ini : Anda tentu penasaran kan gimana cara mengendalikan robot beroda dengan tambahan Me Arm seperti di foto ? kita bisa gunakan Transmitter Radio Control seperti dipakai para pemain mobil & pesawat RC . Receiver RC akan langsung mengeksekusi gerakan joystik di Transmitter dan menggerakkan servo. Untuk menggerakan motor DC tentu membutuhkan ESC ( Electronic Speed Control ) yang khusus buat jenis motor DC.
  Mahal ? oyeah pastinya...trus gimana solusinya nih ? gapapa sih beli Tx/Rx 2.4Ghz buat RC nantinya toh berguna juga. Tapi kalo cuma buat mainin robot diatas ya emang rada overkill.
Tapi jujur aja , dulu ga banyak mainan yang bisa pungut ini itu pakai remot juga kan ?
Kalau sudah punya remot RC sperti Flysky , Futaba dsb , mungkin anda bisa ganti motor DCnya pakai Servo 360 atau continuous servo. Cara modifikasi servo 9gr agar jadi continuous banyak di Youtube. Jadi nda perlu beli ESC kan ? tinggal tancep colokan servo ke Rx Rc , tapi powernya mesti yang stabil , gunakan UBEC ( Universal Battery Elimination Circuit ) 5v untuk menstabilkan tegangan dari baterai ke Rx dan servonya.
Baterai yang praktis untuk robot saat ini adalah baterai Lipo , karena kapasitas besar tapi bobotnya ringan . Kekurangannya hanya berat di kantong : )
    Ada cara lain ga ? bisa pakai smartphone Android pakai Bluetooth atau Wifi ?   
Tentu ada , tinggal klik ke situs www.gsyan888.blogspot.co.id , Sudah tersedia sketch Arduino dan juga aplikasi untuk di hape Android berikut source code nya , silakan sedot Gan.
Itu situs pakai bahasa China jadi silakan translate ajah pakai Google ya Gan...
Masih belom puas dengan gerakan servo yang kaku khas robot ? ada lho yang bikin pakai motor stepper ,  yang ini dari India Gan..www.bajdi.com
Program lain yang pakai servo ada di situs luarbiasa dari Inggris , Alexander Lang
Biasanya kita perlu menyetel servo di posisi nol dan menyesuaikan posisi servo arm agar gerakan armnya sesuai harapan. Secara manual bisa pakai alat servo tester atau yang punya Tx/Rx RC bisa dipasang di receivernya , otomatis dia bergerak ke posisi nol , setelah itu barulah kita sekrupkan servo armnya.
 Well , grippernya sendiri banyak versinya , yang unik lagi-lagi dari situs Instructables.com yakni robotic claws business card , dibuat dari akrilik tipis dan cara menggunakannya dengan menggeser keatas atau kebawah bulatan ovalnya seperti ini :


sumber : Penfoldplant , Instructables


Versi komersialnya yg telah dipasang DC motor : Aliexpress.com
Model gripper arm lain menggunakan DC motor seperti kit Mr.Tidy buatan Oddbot didesain di perusahaan Dagu robot , China. dibawah ini , harganya cukup mahal dan nampak rumit , tapi perancangnya tentulah cukup jenius mengingat produk ini cukup terkenal di dunia edukasi robotik. Artikel lengkap berikut skematik diagram ada di Mr.Tidy , www.letsmakerobots.com

Sumber : mhobbies

Untuk yang dibawah ini juga menggunakan DC motor , Lucky Larry di instructable membuat program kendalinya dengan memodifikasi kit OWI-535 Robotic Arm Edge yang semula dikendalikan via kabel , menjadi wireless menggunakan modul Bluetooth , potensiometer dan Arduino Uno .


                                            Model Robot arm yang lain :

Model ini menggunakan servo , filenya bisa diunduh di www.jjshortcut.com

Demikian sekilas mengenai perakitan model lengan dan gripper robot , MeArm khususnya , semoga bisa menjadi inspirasi kita agar mampu berkreasi dan melahirkan ide ide yang lebih cemerlang.