|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Many remote controlled planes that ready to fly sold by toys industries. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Although there's limited model or the price is too expensive . | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Here , we try to recreate , by using their parts into any model planes you like. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| We're using parts from micro heli's or planes such as WLToys V911 parts | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| or
WLToys F929 / F939 parts for the engine ( motor, lipo battery and Tx/Rx ) The main idea is , we could revive the broken heli or planes by harvesting its electrical parts or we can make any model , customize as we like ..and that's just a bit cheaper than buying RTF model plane such as Pole cat or V911 heli . For DIYers , I think it's just more fun...
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| The new fuselage or body , wings , rudder and stabilizer are made out of foam plates. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Linkages such as pushrods , clevis , hinges etc are made from bamboo skewer | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| with skin of bamboo still on it for strenght , thin wire , earbuds sticks and plastic cards. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| All foam parts are joined by double tapes or styrofoam glue. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Cyanoacrylate ( CA ) glue applied for plastic and wooden parts. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| We can search on internet for the plans . any plans with 38 - 40 cm wingspan is good. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Except for the electronics , almost those parts are around us for free. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| List of Parts : | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 1 | WLToys V911 or WLToys F939 bricks | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
It's Receiver (Rx) unit
for the planes
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 2 | WLToys V911 or WLToys F939 transmitter | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| It's Transceiver (Tx) unit for the planes. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Any Transmitter that using Flysky protocols can be used | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| ( ie. Flysky FS-T6 , Turnigy 9x etc ) | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
but you must re binding
Tx and Rx after changing battery.
| ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 3 | WLToys F939 brushed motor ( 8.5 mm ) and pinion ( 9 teeth ). | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 4 | WLToys F939 propeller ( 5 inch ) and gearbox units. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 5 | Lithium polymer battery 1s/3.7v , 160 - 240 maH. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 1s battery cable and plug extension. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
1s Lipo battery charger
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 6 |
Foam plates ( 2mm - 3mm thin
polyfoam )
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 7 | Double tapes | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| clear Cellotapes | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 8 | Styrofoam glue ( ie. UHU Por , Herbond ) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 9 | CA glue ( Cyanoacrylate ) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Hot glue | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 10 | Thin Bamboo skewer or 1mm carbon rods. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 11 | Plastic cards or any thin plastic sheets . | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 12 | Cotton threads | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 13 | Cotton buds sticks or small heat shrink | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 14 | small wire ( ie. piano wire or small pin wire ) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 15 | Paint ( polyfoam has thin plastic cover so we can use | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| spray paint but take about 40 cm far or more from it. ) | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| List of tools | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 1 | Sharp Cutter , hobby knife or surgery knife | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 2 | Scissor | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 3 | Glue applicator ( DIY using tooth picks ) | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 4 | Marker pen | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 5 | Ruler | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 6 | Small Philip Screwdriver | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 7 | Matches | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 8 | Rubber mat | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 9 | Mini weight scale | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Battery indicator or
multimeter
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Caution | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Be careful when using sharp object such as surgery knife . | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Charging Lipo batteries on proper charger for safety. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Use enough ventilation and light for work. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Step to Do First I want to say thank you for Defy Wingzero who willing share photo |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| on Facebook Group Pesawat imut2 including step by step how to do it. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Let's get your foam plates and cut its edges , leaving a flat sheets. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Print your plan on paper , cut it then fit to the foam sheet. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Cut the foam according
the plan then press all foam parts for more flat..
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Gather all foam parts into complete plane by double tape or | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| styrofoam glue.Bent the foam gently and
use cylindrical object like blunt table edges , glass or pipe for curved shape.Just don't push too hard , the thin layer of plastic on the foam will keep them from breaking apart. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| using hair straightening in low temperature may help , but it's little tricky because | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
if overheat , this tool will melt the foam or they loosing flexibility and more fragile.
| ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Install V911/F939 Receiver in the fuselage using little drops | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| of hot glue. Remove servo
horn temporary and fit to pushrod first then screw on servo. Connect 8.5 mm brushed motor with F939 gear pinion to main motor terminals.
We can also using tail motor and main motor terminals for differential thrust . It means that we 're using 2 motors side by side , turning left or right by controlling speed of each motor. But we must disable the tail gyro first by opening lid of gyro parts and then removing little metal bar inside it , and put the lid back by gluing it.
Another way for disable gyro is easier , by put V911 receiver on vertical.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Put motors gearbox and propeller , use hot glue. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Give it right thrust about 2 - 3 degrees and down thrust about | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
5 - 15 degrees. Yes it's
needs more down thrust than big planes.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Give the wings about 3 degrees for
Angle of Incident . Angle of incident is the angle of the wings relative to the main fuselage line. When the planes start on runway , it wings through the wind with angle of attack , and then Newton & Bernoulli law will creating lift that makes the planes flying. Highwing or wing on top like Cessna plane would suit for beginner flyer , slow characters. Low wing or wing under fuselage wings like P-51 Mustang , Pole Cat best for speed and experienced flyer.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Give a little dihedral
angle on the mid of the wings. Make sure horizontal stabilizer fins is straight parallel with plane chord lines. so they won't act as elevators. |
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Make aileron by scoring
the foam and use cellotapes for hinges. Glue them all to the fuselage after electrical and linkages are ready.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Put decal or use marker and spray paint for coloring. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Remember spray paint can make foam melt if too close. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Using foam paint is recommended. | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Make little wheels made out of
foam or take it from scavenged toys. I use tiny wire from fireworks stick , thin but stiff enough for supports. Put 1 mm heat shrinks or a drop of hot glue on both side of wheels for stability . Heated earbud sticks also can used.
| ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Senin, 18 April 2016
DIY RC MICRO INDOOR PLANE MADE OUT OF FOAM PLATES




Minggu, 11 Oktober 2015
BIKIN SENDIRI GOOGLE FPV MONITOR
Banyak produk jadi yang sudah siap di pasaran , sebut saja Google Fatshark , Quanum dsb. Namun sayangnya harganya cukup mahal untuk ukuran saya. Harga produk jadi berkisar 1 juta sampai 5 jutaan atau lebih. Dalam blog ini saya hanya menghimpun berbagai karya home made buatan orang lain yang saya coba buat sendiri .
Inilah penampakan produk built in dari Fatshark

Yang dibawah ini Quanum , berikut On Screen Display ( OSD ) dlm layar LCD nya

Langsung saja bikin copy nya dengan petunjuk dari berbagai situs :
Pertama siapkan styrofoam tebal bekas packing barang atau ikan.
Kedua potong dan sesuaikan dengan besar layar LCD dan buat lengkungan agar cocok dikenakan di wajah
caranya gunakan lingkar depan pada bagian topi sebagai polanya.
Ketiga , tentukan panjang styrofoam berdasar lebar layar dan kenyamanan mata kita. Tiap orang memiliki fokus penglihatan yg berbeda , juga bagi yg berkacamata tentu berbeda juga panjang fokusnya.
Keempat , pasang tali strap elastik seperti pada headlamp tempelkan dan gunakan potongan triplek , lem bakar dan sekrupkan pada styrofoamnya.
Kelima , pasang Receiver 5.8 Ghz , antena dan baterai Lipo 1000 - 1300mAh 3s diluar casing styrofoam dan hubungkan ke layar LCD kemudian letakkan LCD dalam casing styrofoam yang telah kita buat tadi.
pasang lensa baca kotak didepan layar LCD dengan pembesaran 3x atau gunakan lensa Fresnel ukurannya disesuaikan lebar LCD yang kita gunakan.
Lensa Fresnel biasa dijual online bentuknya lembaran mika , ada yg berukuran sebesar kartu ATM hingga selebar kertas Ukuran A4. Fungsinya sama seperti lensa cembung yakni memperbesar bayangan objek.
Lensa Fresnel juga membuat backlight dari LCD tersebar merata sehingga mengurangi silau pada mata.
Kualitas gambar lebih baik jika menggunakan lensa baca yang bentuknya kotak dengan pembesaran 3x.
Berikut sedikit gambar dari situs rcgroups yang menampilkan anatomi FPV googles :


Cukup bikin dari styrofoam bekas seperti dibawah ini , untuk lensa fresnel ukuran kartu bisa cari di situs online atau di Tokopedia , tinggal ketikkan lensa Fresnel di kolom pencarian aja : )

.

Cara lain pakai foam jenis Depron seperti bahan foam pada kemasan makanan , tapi ini versi yang tebal.
Biasanya dijual sebagai media tempel poster promosi atau banner . Tebalnya antara 2 sd 6 mm.
Buat pola sesuai ukuran layar LCD , tentukan jarak lensa fresnel dan dilem dengan lem bakar atau pakai
lem putih Fox juga bisa. Lapisi dengan lakban bening , jika perlu beri penguat bambu tusuk sate.
Dibawah ini 2 foto dari situs instructables , menunjukkan pola untuk box monitor LCD nya.


Saya sudah test layarnya Ok , tinggal ujicoba kamera FPV nya. Saya gunakan baterai Lipo 3.7 volt untuk
kamera FPV di moncong pesawat , baterai Turnigy Nano Tech T1 Single Rail 160mAh.
Sayangnya sulit mencari konektor baterai jenis ini. Meski baterai ini dipakai untuk produk Nine Eagles tapi
tak banyak yang menyediakan battery holder tipe ini. Biasanya dijual jadi satu sama skid RC helikopter mini.
Alhasil terpaksa disolder ke konektor JST atau molex yang umum di pasaran ,supaya mudah dilepas pasang.
Jangan lupa sesuaikan bagian bawah dengan coakan untuk batang hidung. Selanjutnya casing styrofoam bisa dilapisi cat dinding dengan pengencer air. Warnai hitam di bagian dalamnya , agar cahaya bisa terserap dan juga mencegah cahaya luar masuk ke dalam casing nya.
Siapkan monitor LCDnya , saya menggunakan monitor 4.3 Inch , tapi jika ada dana lebih , gunakan layar yang memiliki spek " No Blue Screen " , maksudnya gambar tetap tampil meski sinyal dari pemancar lemah , dan tidak berubah jadi " Blank atau biru " layar LCD nya.
Untuk bagian pemancar ( Tx ) 5.8 Ghz , saya gunakan sistem DIY dari artikel sebelumnya.
Perhatikan pada bagian Tx , antena standar 5.8Ghz dibongkar dan diambil kabel coaxial nya saja dan disolderkan pada modul Tx langsung tanpa menggunakan konektor RP-SMA .
Sedangkan pada modul Receiver ( Rx ) RC305 yang kotak silver itu antenanya bisa diganti menggunakan clover antena supaya lebih baik penerimaan sinyalnya. Lebih baik lagi jika keduanya menggunakan antena clover , hasilnya pasti bagus. Hanya untuk ukuran model pesawat RC yang berukuran mini , setup seperti gbr dibawah akan sangat mengurangi berat / payload pesawat.

Baiklah kita lanjutkan lagi ya , dibawah ini adalah diagram yang
menunjukkan pembesaran bayangan objek dari layar monitor ke mata pengamat via lensa Fresnel.
Penempatan lensa di depan monitor LCD jarak fokusnya berbeda untuk tiap orang , tergantung kondisi
mata masing masing . setidaknya sekitar 3.5 inci dari layar LCD ke lensanya.
untuk pengguna kacamata minus / plus cocok memakai sistem model seperti ini , sebab untuk model yang
lain , sistemnya berbeda dan biasanya sulit bila hendak dipakai bersama kacamata.


Rabu, 22 Juli 2015
Merakit kamera pengintai FPV
Pada artikel sebelumnya , saya telah ulas perakitan modul kamera CMOS dan UHF video sender , tapi dengan dana minim tentu hasilnyapun tak banyak berarti. Sinyal yang terputus putus dan gangguan sinyal RF dari perangkat elektronik lain , menyebabkan sistem ini labil dan terbatas jangkauannya.
Ada beberapa informasi dari sejumlah situs mengenai setup kamera untuk FPV ( First Person View ) yang biasa dipakai pada Multicopter , pesawat RC atau Drone ( Drone adalah istilah bagi pesawat nirawak buat militer , biasa sebagai alat target latihan sasaran tembak , pengintai maupun senjata ).
Konon dengan sistem 5.8 Ghz jarak jangkauannya bisa mencapai 2 km dengan kualitas gambar yang baik.
Kelebihan sistem 5.8Ghz jarak jangkauan yang jauh pada ruang terbuka dengan kualitas gambar yang baik
Kelemahannya , jarak berkurang jika terhalang tembok , pepohonan , atau materi penghalang sejenisnya.
Sistem 1.2Ghz memiliki jarak jangkauan lebih baik dan mampu menembus materi padat namun kualitas gambarnya konon tidak sebaik sistem 5.8Ghz , juga setup antenanya lebih sulit.
Antena
Terkait antena ,menurut arah pancarannya ada 2 jenis antena yakni :
Omnidirectional/pancaran sinyal ke segala arah ( contohnya antena clover dan antena lurus/standar bawaan )
Unidirectional / pancaran sinyal ke satu arah ( contohnya antena Helical atau Heliaxial )
Antena clover dan helical memiliki jenis polarisasi sirkular ( CP/Circular Polarisation ).
Dari forum di www.fpvlab.com digambarkan pancaran gelombang dari antena tipe Omnidirectional dan dari tipe antena Unidirectional seperti dibawah ini :


Ketika memancarkan sinyal , sebuah antena jenis CP seperti clover itu akan menerima pantulan gelombang dari objek disekitarnya yang arah polarisasinya berlawanan dari gelombang yang dipancarkannya semula.
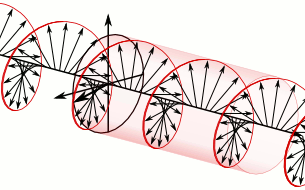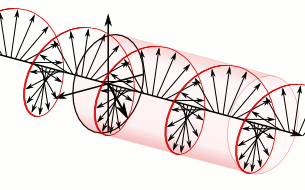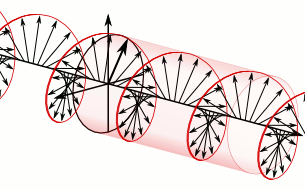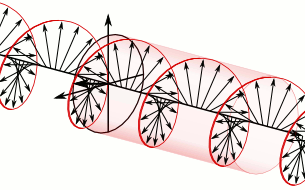
Jika antena CP kita desainnya tergolong RHCP ( Right hand Circular Polarisation ) maka akan menghasilkan pantulan gelombang yang sifatnya LHCP ( Left Hand Circular Polarisation ). Jadi bersifat mirroring (cermin ) Kedua gelombang ini idealnya tidak dapat saling terhubung.
Dari situs Wikipedia digambarkan RHCP & LHCP seperti dibawah , disebut RHCP/LHCP jika dilihat dari sudut pandang sumber pemancar gelombangnya dan disebut sebaliknya jika dilihat dari penerima/receivernya
Ketika antena menerima pantulan gelombang dari sumber dan sudut yang berbeda , terjadi delay dan gelombang yg diterima akan masuk bergantian disebut sebagai multipath.
Itu artinya dua antena yakni antena Tx dan Rx yang kita pakai harus sama sama desain RHCP atau keduanya sama sama LHCP untuk hasil yang prima. Meski demikian pada antena yang kualitasnya rendah , dua desain antena yang berbeda (RHCP & LHCP ) dikombinasikan masih bisa saling terhubung.
Antena sebaik apapun tak ada yg sempurna , tapi dalam dunia ini ada harga ada kualitas , tinggal sesuaikan dengan bajet kita saja. Dengan dana minim kita harus puas dengan produk pabrikan dari China yang banyak terdapat di Ebay. Tapi menginvestasikan produk berkualitas di awal akan menghemat dana ketimbang membeli lagi barang baru setelah barang pertama rusak atau tak sesuai harapan.
Hal ini juga membuat hobi akan berlanjut kedepan.
Video sistem
Sistem kamera PAL/NTSC pada kamera dan monitor konon juga berpengaruh pada kualitas video yang diterima. Umumnya untuk kualitas gambar yang baik tapi kameranya steady ( seperti pada CCTV ) ada pada sistem PAL , sedang untuk frame rate pada video bergerak FPV akan lebih maksimal menggunakan sistem NTSC.
Umumnya sistem monitor LCD seperti foldable LCD dibawah sudah otomatis menyesuaikan jenis kamera yang dipakai baik PAL ataupun NTSC.
Modul kamera
Ada 2 jenis tipe kamera yang dibedakan dari jenis sensor didalamnya , yakni :
Kamera CCD ( charged coupling devices )
Mengubah sinyal cahaya analog dari luar ke sinyal digital ke dalam chip tanpa distorsi. Proses produksinya rumit sehingga harganya mahal , namun awalnya dikenal sebagai penghasil image terbaik.
Kamera CMOS ( complimentary metal oxide semiconductor )
Menggunakan transistor pada tiap pixelnya untuk memproses gambar. Diproduksi seperti layaknya chip biasa sehingga lebih murah. Selain itu lebih hemat daya. Saat ini sensor CMOS telah mengalami banyak kemajuan dan konon memenangkan persaingan dengan tipe CCD.
Ada juga grade berdasarkan TVL ( TV Lines )
Makin besar nilai TVL nya makin tinggi kerapatan gambarnya dan makin bagus hasil gambarnya.
Berikut tabel kesetaraan antara TVL dan pixelnya :
Dan tautan situs dibawah ini memberikan gambaran mudah dan menggoda bagi kita untuk mencobanya..
Sumber tautan :
n.eurny-rc.fr/diy-micro-fpv-tutorial/
http://blog.oscarliang.net/diy-micro-fpv-video-transmitter-camera/
Daftar komponen yang diperlukan :
1x modul transmitter 5.8Ghz tipe TX5823 /170mA @ 5V (~150mA @ 3.3V) ( termurah di Aliexpress )
1x unit receiver 5.8Ghz Boscam tipe RC503 ( termurah di Aliexpress )
1x modul pinhole camera 600TVL with wide angle lens ( termurah di Banggood )
1x dioda 1N4001
1x LCD monitor 4.3 inch atau sesuai kebutuhan ( termurah di Aliexpress )
1x baterai LiPo 1S 160mAh 25C untuk power supply transmitter ( bisa beroperasi sd 50 menit )
1x baterai LiPo 3S 2700 mAh untuk power supply receiver ( bisa beroperasi sd 2 jam )
1x Mushroom / Clover antenna ( opsional ) untuk jarak yang lebih jauh.
Skematik dibawah ada 3 jenis setup , bisa dipilih salah satunya saja , perlu diingat modul TX5823 punya dua varian , yakni varian 5V dan varian 3.3V. Pastikan menggunakan dioda 1N4001 jika tipenya 3.3V.
Di situs Smartdrone , mereka bahkan menggunakan modul DC step down dari Polulu agar lebih efisien.
Penggunaan dioda memiliki kelemahan akibat daya listrik yang terbuang menjadi panas.
Pada modul Tx5823 terdapat pinout chanel dan pada receiver RC503 juga terdapat blok switch untuk pengaturan 8 chanel. Pengaturan chanel dijelaskan pada manual produknya , tapi kadang terjadi hal yang memusingkan jika mendapatkan modul yang rusak atau karena kurang teliti saat menyolder sambungannya.
Aplikasi kamera mikro yang dipasang pada RC heli , multicopter biasanya dipakai pada liputan berita , syuting prewedding , racing atau hanya sekedar untuk selfie semata.
Hasil videonya kadang luarbiasa , bisa mengambil gambar dari tebing dan medan yang sulit. Malah ada yang bisa sampai ke atas awan dan kembali lagi ke bawah.
Sedangkan antena bisa hanya dengan seutas kabel pendek spt gambar dibawah , bisa juga pakai antena jamur yang khusus dibuat untuk Tx/Rx 5.8Ghz , biasa juga disebut clover antenna. Yang Tx terdiri 3 loop yang Rx terdiri dari 4 loop kawat tembaga 0.6 mm. Kalau yg berbentuk jamur jika dibuka isinya juga kawat loop.
Jika hendak menyolder sendiri antena jamurnya , pastikan konektornya saling bersesuaian pasangannya.
Sebab ada setidaknya 4 jenis konektor yang dipakai untuk modul seperti ini.
konektor RP-SMA male & female, SMA male & female . Ada yang L shape ada yang lurus.
Karena setup yang minim komponen penunjang , biasanya timbul panas setelah penggunaan beberapa lama.
Panas yg terjadi juga suatu indikasi jika desain antenanya tidak cocok dengan spek Tx ( pemancar ) nya.
sebab daya yang dikeluarkan Tx tak terpancar sempurna dan berbalik ke Tx menyebabkan overheat.
Pada versi produk jadinya ( bukan cuma berupa modul ) , dari pabrikan biasanya dipasangi heatsink pendingin. Para DIYers menggunakan teknik dibawah tujuannya agar mengurangi beban payload pesawat.
Biayanya memang cukup besar kalau semua ditotal sekitar Rp 700.000 pada saat ini.
Tapi akan lebih mahal lagi jika beli yang sudah jadi , apalagi model monitor yang bisa dikenakan seperti pada model Google Fat Shark dan sejenisnya , yang jelas jutaan harganya.


Ada beberapa informasi dari sejumlah situs mengenai setup kamera untuk FPV ( First Person View ) yang biasa dipakai pada Multicopter , pesawat RC atau Drone ( Drone adalah istilah bagi pesawat nirawak buat militer , biasa sebagai alat target latihan sasaran tembak , pengintai maupun senjata ).
Konon dengan sistem 5.8 Ghz jarak jangkauannya bisa mencapai 2 km dengan kualitas gambar yang baik.
Kelebihan sistem 5.8Ghz jarak jangkauan yang jauh pada ruang terbuka dengan kualitas gambar yang baik
Kelemahannya , jarak berkurang jika terhalang tembok , pepohonan , atau materi penghalang sejenisnya.
Sistem 1.2Ghz memiliki jarak jangkauan lebih baik dan mampu menembus materi padat namun kualitas gambarnya konon tidak sebaik sistem 5.8Ghz , juga setup antenanya lebih sulit.
Antena
Terkait antena ,menurut arah pancarannya ada 2 jenis antena yakni :
Omnidirectional/pancaran sinyal ke segala arah ( contohnya antena clover dan antena lurus/standar bawaan )
Unidirectional / pancaran sinyal ke satu arah ( contohnya antena Helical atau Heliaxial )
Antena clover dan helical memiliki jenis polarisasi sirkular ( CP/Circular Polarisation ).
Dari forum di www.fpvlab.com digambarkan pancaran gelombang dari antena tipe Omnidirectional dan dari tipe antena Unidirectional seperti dibawah ini :
Ketika memancarkan sinyal , sebuah antena jenis CP seperti clover itu akan menerima pantulan gelombang dari objek disekitarnya yang arah polarisasinya berlawanan dari gelombang yang dipancarkannya semula.
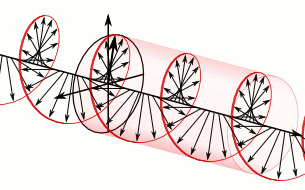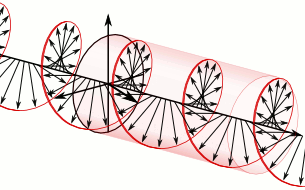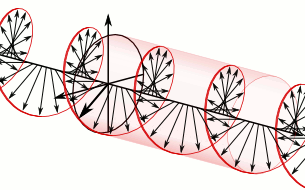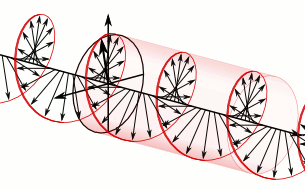
Jika antena CP kita desainnya tergolong RHCP ( Right hand Circular Polarisation ) maka akan menghasilkan pantulan gelombang yang sifatnya LHCP ( Left Hand Circular Polarisation ). Jadi bersifat mirroring (cermin ) Kedua gelombang ini idealnya tidak dapat saling terhubung.
Dari situs Wikipedia digambarkan RHCP & LHCP seperti dibawah , disebut RHCP/LHCP jika dilihat dari sudut pandang sumber pemancar gelombangnya dan disebut sebaliknya jika dilihat dari penerima/receivernya
 |
| RHCP |
 |
| LHCP |
Ketika antena menerima pantulan gelombang dari sumber dan sudut yang berbeda , terjadi delay dan gelombang yg diterima akan masuk bergantian disebut sebagai multipath.
Itu artinya dua antena yakni antena Tx dan Rx yang kita pakai harus sama sama desain RHCP atau keduanya sama sama LHCP untuk hasil yang prima. Meski demikian pada antena yang kualitasnya rendah , dua desain antena yang berbeda (RHCP & LHCP ) dikombinasikan masih bisa saling terhubung.
Antena sebaik apapun tak ada yg sempurna , tapi dalam dunia ini ada harga ada kualitas , tinggal sesuaikan dengan bajet kita saja. Dengan dana minim kita harus puas dengan produk pabrikan dari China yang banyak terdapat di Ebay. Tapi menginvestasikan produk berkualitas di awal akan menghemat dana ketimbang membeli lagi barang baru setelah barang pertama rusak atau tak sesuai harapan.
Hal ini juga membuat hobi akan berlanjut kedepan.
Video sistem
Sistem kamera PAL/NTSC pada kamera dan monitor konon juga berpengaruh pada kualitas video yang diterima. Umumnya untuk kualitas gambar yang baik tapi kameranya steady ( seperti pada CCTV ) ada pada sistem PAL , sedang untuk frame rate pada video bergerak FPV akan lebih maksimal menggunakan sistem NTSC.
Umumnya sistem monitor LCD seperti foldable LCD dibawah sudah otomatis menyesuaikan jenis kamera yang dipakai baik PAL ataupun NTSC.
Modul kamera
Ada 2 jenis tipe kamera yang dibedakan dari jenis sensor didalamnya , yakni :
Kamera CCD ( charged coupling devices )
Mengubah sinyal cahaya analog dari luar ke sinyal digital ke dalam chip tanpa distorsi. Proses produksinya rumit sehingga harganya mahal , namun awalnya dikenal sebagai penghasil image terbaik.
Kamera CMOS ( complimentary metal oxide semiconductor )
Menggunakan transistor pada tiap pixelnya untuk memproses gambar. Diproduksi seperti layaknya chip biasa sehingga lebih murah. Selain itu lebih hemat daya. Saat ini sensor CMOS telah mengalami banyak kemajuan dan konon memenangkan persaingan dengan tipe CCD.
Ada juga grade berdasarkan TVL ( TV Lines )
Makin besar nilai TVL nya makin tinggi kerapatan gambarnya dan makin bagus hasil gambarnya.
Berikut tabel kesetaraan antara TVL dan pixelnya :
| 480 TVL | 510 x 492 |
| 600 TVL | 768 x 494 |
| 650 TVL | 811 x 508 |
| 700 TVL | 976 x 582 |
Dan tautan situs dibawah ini memberikan gambaran mudah dan menggoda bagi kita untuk mencobanya..
Sumber tautan :
n.eurny-rc.fr/diy-micro-fpv-tutorial/
http://blog.oscarliang.net/diy-micro-fpv-video-transmitter-camera/
Daftar komponen yang diperlukan :
1x modul transmitter 5.8Ghz tipe TX5823 /170mA @ 5V (~150mA @ 3.3V) ( termurah di Aliexpress )
1x unit receiver 5.8Ghz Boscam tipe RC503 ( termurah di Aliexpress )
1x modul pinhole camera 600TVL with wide angle lens ( termurah di Banggood )
1x dioda 1N4001
1x LCD monitor 4.3 inch atau sesuai kebutuhan ( termurah di Aliexpress )
1x baterai LiPo 1S 160mAh 25C untuk power supply transmitter ( bisa beroperasi sd 50 menit )
1x baterai LiPo 3S 2700 mAh untuk power supply receiver ( bisa beroperasi sd 2 jam )
1x Mushroom / Clover antenna ( opsional ) untuk jarak yang lebih jauh.
Skematik dibawah ada 3 jenis setup , bisa dipilih salah satunya saja , perlu diingat modul TX5823 punya dua varian , yakni varian 5V dan varian 3.3V. Pastikan menggunakan dioda 1N4001 jika tipenya 3.3V.
Di situs Smartdrone , mereka bahkan menggunakan modul DC step down dari Polulu agar lebih efisien.
Penggunaan dioda memiliki kelemahan akibat daya listrik yang terbuang menjadi panas.
Pada modul Tx5823 terdapat pinout chanel dan pada receiver RC503 juga terdapat blok switch untuk pengaturan 8 chanel. Pengaturan chanel dijelaskan pada manual produknya , tapi kadang terjadi hal yang memusingkan jika mendapatkan modul yang rusak atau karena kurang teliti saat menyolder sambungannya.
Aplikasi kamera mikro yang dipasang pada RC heli , multicopter biasanya dipakai pada liputan berita , syuting prewedding , racing atau hanya sekedar untuk selfie semata.
Hasil videonya kadang luarbiasa , bisa mengambil gambar dari tebing dan medan yang sulit. Malah ada yang bisa sampai ke atas awan dan kembali lagi ke bawah.
 |
| Diagram pinout modul TX5823 |
 |
| Bagian belakang modul Tx5823 |
 |
| diberi tambahan blok switch u/pilih channel ( www.flitetest.com ) |
 |
| www.flitetest.com |
 |
| mini quadcopter with FPV dari www.smartdrone.com |
Sedangkan antena bisa hanya dengan seutas kabel pendek spt gambar dibawah , bisa juga pakai antena jamur yang khusus dibuat untuk Tx/Rx 5.8Ghz , biasa juga disebut clover antenna. Yang Tx terdiri 3 loop yang Rx terdiri dari 4 loop kawat tembaga 0.6 mm. Kalau yg berbentuk jamur jika dibuka isinya juga kawat loop.
Jika hendak menyolder sendiri antena jamurnya , pastikan konektornya saling bersesuaian pasangannya.
Sebab ada setidaknya 4 jenis konektor yang dipakai untuk modul seperti ini.
konektor RP-SMA male & female, SMA male & female . Ada yang L shape ada yang lurus.
Karena setup yang minim komponen penunjang , biasanya timbul panas setelah penggunaan beberapa lama.
Panas yg terjadi juga suatu indikasi jika desain antenanya tidak cocok dengan spek Tx ( pemancar ) nya.
sebab daya yang dikeluarkan Tx tak terpancar sempurna dan berbalik ke Tx menyebabkan overheat.
Pada versi produk jadinya ( bukan cuma berupa modul ) , dari pabrikan biasanya dipasangi heatsink pendingin. Para DIYers menggunakan teknik dibawah tujuannya agar mengurangi beban payload pesawat.
Biayanya memang cukup besar kalau semua ditotal sekitar Rp 700.000 pada saat ini.
Tapi akan lebih mahal lagi jika beli yang sudah jadi , apalagi model monitor yang bisa dikenakan seperti pada model Google Fat Shark dan sejenisnya , yang jelas jutaan harganya.
 |
| antenna |
 | ||||||
| cara setup dari blog Eurny |
 | |||
| Contoh setup dari Oscarliang V2.0 |
 |
| Setup Oscarliang V1.0 |
 |
| Unit receiver RC503 terhubung monitor LCD sbg ground station |
 |
| Foldable LCD monitor 4.3 inci |
 |
| Contoh setup clover antena |
 |
| Antena mushroom/clover opsional untuk jarak menengah |
 |
| Antena Helical untuk long range (www.mavbot.com) |
| Helical & RC305 (www.rcshutter.com ) |
Senin, 20 Juli 2015
Robot dengan kendali bluetooth L293D dan smartphone Android
Seiring meningkatnya penggunaan smartphone android pada hampir semua lapisan masyarakat baik tua muda bahkan juga anak - anak , tentulah kita menginginkan sesuatu yang out of the box , sesuatu yang lain dari biasanya dari fungsi smartphone yang sekedar untuk sms , chat , teleponan , internet dan main game.
Smartphone terbaru saat ini memiliki segudang fungsi yang nyaris setara dengan netbook . Didalamnya terdapat prosesor , berbagai sensor dan konektivitas yang banyak. Sebut saja koneksi Bluetooth , NFC , USB , WiFi , sensor gyro , accelerometer , kamera , dan infrared .
Kita bisa memanfaatkan fitur yang melimpah dari smartphone untuk melengkapi hobi robotik ini.
Kalau bisa menekan harga komponennya , mungkin bisa juga dijual sebagai mainan atau kit robot.
Mungkin kita sudah tak asing lagi dengan mainan pelengkap iPhone dan Android yang sering tampil di berbagai situs gadget dan teknologi. Banyak juga yang telah berhasil membuatnya dan mengupload videonya di Youtube . Dan lebih banyak lagi tutorial tentang hal ini di blog dan website.
Tapi apa kita ngga penasaran untuk membuatnya sendiri ? dengan tantangan baru : biaya sekecil mungkin.
Sulit dipungkiri jika harga komponen yg sebenarnya sudah murah itu masih terasa mahal di kantong.
Salahsatu cara menyiasatinya diantaranya dengan menyolder sendiri dan membeli komponen terpisah ketimbang modul jadi. Atau membeli komponen sekaligus pada satu penjual agar mendapat potongan harga maupun biaya kirim yang lebih murah.
Proyek yang pertama adalah menggunakan :
1. Arduino ( jenis apa saja )
Untuk Arduino Uno , NanoV3 dan ProMini sama konfigurasinya.
2. IC DC motor driver L293D
3. HC-05 Bluetooth module
4. DC motor 2 buah
5. Peralatan penunjang misal kabel , PCB , baterai , chassis untuk robotnya dan smartphone Android yang telah diinstal aplikasi BT_Car yang bisa diunduh pada alamat email yg tercantum di bawah artikel ini.
Saya memilih menggunakan Arduino Nano V3 clone berikut shield dudukannya dan modul L293D
Pertimbangannya , saya tak perlu repot menyolder kabel dan kaki IC , bentuknya kecil dan bisa dibongkar lagi jika hendak dibuat proyek yang lain. Arduino Nano V3 bisa diprogram dengan program yang biasa dituliskan pada Arduino Uno tanpa harus merubah programnya. tinggal sesuaikan saja pin yang akan dihubungkan. Bedanya hanya dari bentuknya yang kecil. Karena kecil maka mudah ditempatkan diatas chassis robot maupun ke dalam bekas mainan yang akan dijadikan target.
Arduino yang sekarang ada dua jenis , satu yg menggunakan IC serial interface FTDI satu lagi menggunakan IC CH340 , jadi pastikan kita install dulu driver yang tepat ke PC.
Untuk yang pakai IC CH340 harga Arduinonya lebih murah dibanding yang FTDI.
Diatas gambar Arduino Nano yang nangkring diatas dudukannya ( terminal adapter for Arduino Nano ).
atau biasa disebut Screw adapter for Nano.Bisa beli di Tokoduino di Tokopedia.com atau di Ebay.com.

Yang diatas ini adalah gambar dua buah module HC-05
yang kiri tampak bagian bawahnya , yang kanan adalah penampakan bagian atasnya.
Kita hanya membutuhkan satu unit modul HC-05 , fungsinya sebagai pemancar sekaligus penerima sinyal Bluetooth. Ketika mengupload sketch ke dalam Arduino , pastikan lepaskan dulu sambungan Tx/Rx dari modul bluetooth ke Arduino.

Yang diatas ini contoh modul driver L293D dan dua DC motor yang terhubung padanya.Sebenarnya IC nya saja yang dipakai pun bisa , kita hanya perlu menyolderkan sendiri saja kaki kaki IC L293D dengan kedua terminal DC motor tersebut , sesuai skema rangkaian dibawah .Adapun transistor yang nampak pada modul diatas hanyalah IC 7805 yang dipakai untuk penyetabil tegangan masuk jika menggunakan power supply untuk DC motor yang terpisah dengan Arduino. Modul itu hanya mempermudah perakitannya , jadi tinggal bautkan kabel tanpa perlu menyolder. Terkadang solderan yang kurang baik menyebabkan proyeknya jadi gagal.
Bentuk modul driver L293D beragam , intinya kita lihat saja datasheet IC L293D karena semua modul tersebut tak pernah menyertakan manual cara penggunaannya .
Dibawah ini adalah rangkaian menggunakan breadboard dari situs www.learnhowtomakerobot.blogspot.com yang berjudul Make Robot in Less than 15 minutes , kunjungi situsnya untuk mendapatkan program Arduino dan aplikasi Android sebagai remote controlnya sebagai diulas diatas , Arduino Uno bisa diganti dengan Arduino Nano tanpa mengubah isi program dan hanya menyesuaikan ( menyamakan ) pin out yang terhubung seperti diagram di bawah :


Dan diatas itu adalah tampilan aplikasi BT_Car yang telah diinstal di layar smartphone Android , sebagai pengendali robot yang akan kita buat menggunakan Arduino , modul Bluetooth dan IC L293D.
Seperti biasa diperlukan pairing Bluetooth dahulu , masukkan kode (1234 ) jika diminta , barulah aplikasi dan robotnya bisa terhubung. Jangan lupa aktifkan dulu mode Bluetooth di smartphonenya , karena aplikasi ini nampaknya tidak otomatis mengaktifkan fungsi Bluetooth.
Smartphone terbaru saat ini memiliki segudang fungsi yang nyaris setara dengan netbook . Didalamnya terdapat prosesor , berbagai sensor dan konektivitas yang banyak. Sebut saja koneksi Bluetooth , NFC , USB , WiFi , sensor gyro , accelerometer , kamera , dan infrared .
Kita bisa memanfaatkan fitur yang melimpah dari smartphone untuk melengkapi hobi robotik ini.
Kalau bisa menekan harga komponennya , mungkin bisa juga dijual sebagai mainan atau kit robot.
Mungkin kita sudah tak asing lagi dengan mainan pelengkap iPhone dan Android yang sering tampil di berbagai situs gadget dan teknologi. Banyak juga yang telah berhasil membuatnya dan mengupload videonya di Youtube . Dan lebih banyak lagi tutorial tentang hal ini di blog dan website.
Tapi apa kita ngga penasaran untuk membuatnya sendiri ? dengan tantangan baru : biaya sekecil mungkin.
Sulit dipungkiri jika harga komponen yg sebenarnya sudah murah itu masih terasa mahal di kantong.
Salahsatu cara menyiasatinya diantaranya dengan menyolder sendiri dan membeli komponen terpisah ketimbang modul jadi. Atau membeli komponen sekaligus pada satu penjual agar mendapat potongan harga maupun biaya kirim yang lebih murah.
Proyek yang pertama adalah menggunakan :
1. Arduino ( jenis apa saja )
Untuk Arduino Uno , NanoV3 dan ProMini sama konfigurasinya.
2. IC DC motor driver L293D
3. HC-05 Bluetooth module
4. DC motor 2 buah
5. Peralatan penunjang misal kabel , PCB , baterai , chassis untuk robotnya dan smartphone Android yang telah diinstal aplikasi BT_Car yang bisa diunduh pada alamat email yg tercantum di bawah artikel ini.
Saya memilih menggunakan Arduino Nano V3 clone berikut shield dudukannya dan modul L293D
Pertimbangannya , saya tak perlu repot menyolder kabel dan kaki IC , bentuknya kecil dan bisa dibongkar lagi jika hendak dibuat proyek yang lain. Arduino Nano V3 bisa diprogram dengan program yang biasa dituliskan pada Arduino Uno tanpa harus merubah programnya. tinggal sesuaikan saja pin yang akan dihubungkan. Bedanya hanya dari bentuknya yang kecil. Karena kecil maka mudah ditempatkan diatas chassis robot maupun ke dalam bekas mainan yang akan dijadikan target.
Arduino yang sekarang ada dua jenis , satu yg menggunakan IC serial interface FTDI satu lagi menggunakan IC CH340 , jadi pastikan kita install dulu driver yang tepat ke PC.
Untuk yang pakai IC CH340 harga Arduinonya lebih murah dibanding yang FTDI.
 |
| Sumber : Tokoduino , Tokopedia |
Diatas gambar Arduino Nano yang nangkring diatas dudukannya ( terminal adapter for Arduino Nano ).
atau biasa disebut Screw adapter for Nano.Bisa beli di Tokoduino di Tokopedia.com atau di Ebay.com.

Yang diatas ini adalah gambar dua buah module HC-05
yang kiri tampak bagian bawahnya , yang kanan adalah penampakan bagian atasnya.
Kita hanya membutuhkan satu unit modul HC-05 , fungsinya sebagai pemancar sekaligus penerima sinyal Bluetooth. Ketika mengupload sketch ke dalam Arduino , pastikan lepaskan dulu sambungan Tx/Rx dari modul bluetooth ke Arduino.

Yang diatas ini contoh modul driver L293D dan dua DC motor yang terhubung padanya.Sebenarnya IC nya saja yang dipakai pun bisa , kita hanya perlu menyolderkan sendiri saja kaki kaki IC L293D dengan kedua terminal DC motor tersebut , sesuai skema rangkaian dibawah .Adapun transistor yang nampak pada modul diatas hanyalah IC 7805 yang dipakai untuk penyetabil tegangan masuk jika menggunakan power supply untuk DC motor yang terpisah dengan Arduino. Modul itu hanya mempermudah perakitannya , jadi tinggal bautkan kabel tanpa perlu menyolder. Terkadang solderan yang kurang baik menyebabkan proyeknya jadi gagal.
Bentuk modul driver L293D beragam , intinya kita lihat saja datasheet IC L293D karena semua modul tersebut tak pernah menyertakan manual cara penggunaannya .
Dibawah ini adalah rangkaian menggunakan breadboard dari situs www.learnhowtomakerobot.blogspot.com yang berjudul Make Robot in Less than 15 minutes , kunjungi situsnya untuk mendapatkan program Arduino dan aplikasi Android sebagai remote controlnya sebagai diulas diatas , Arduino Uno bisa diganti dengan Arduino Nano tanpa mengubah isi program dan hanya menyesuaikan ( menyamakan ) pin out yang terhubung seperti diagram di bawah :

Dan diatas itu adalah tampilan aplikasi BT_Car yang telah diinstal di layar smartphone Android , sebagai pengendali robot yang akan kita buat menggunakan Arduino , modul Bluetooth dan IC L293D.
Seperti biasa diperlukan pairing Bluetooth dahulu , masukkan kode (1234 ) jika diminta , barulah aplikasi dan robotnya bisa terhubung. Jangan lupa aktifkan dulu mode Bluetooth di smartphonenya , karena aplikasi ini nampaknya tidak otomatis mengaktifkan fungsi Bluetooth.
Langganan:
Postingan (Atom)